Cuando empezamos a trabajar robótica en el aula es fácil encontrarnos con palabras como sensor, actuador, controlador, variable o señal analógica. Aunque puedan parecer conceptos técnicos, en realidad describen ideas bastante sencillas.
En esta entrada vamos a recorrerlas paso a paso, sin necesidad de conocimientos previos de electrónica o programación.
La idea fundamental que debemos tener presente es esta:
Un robot recibe información de su entorno, la procesa y actúa en consecuencia.
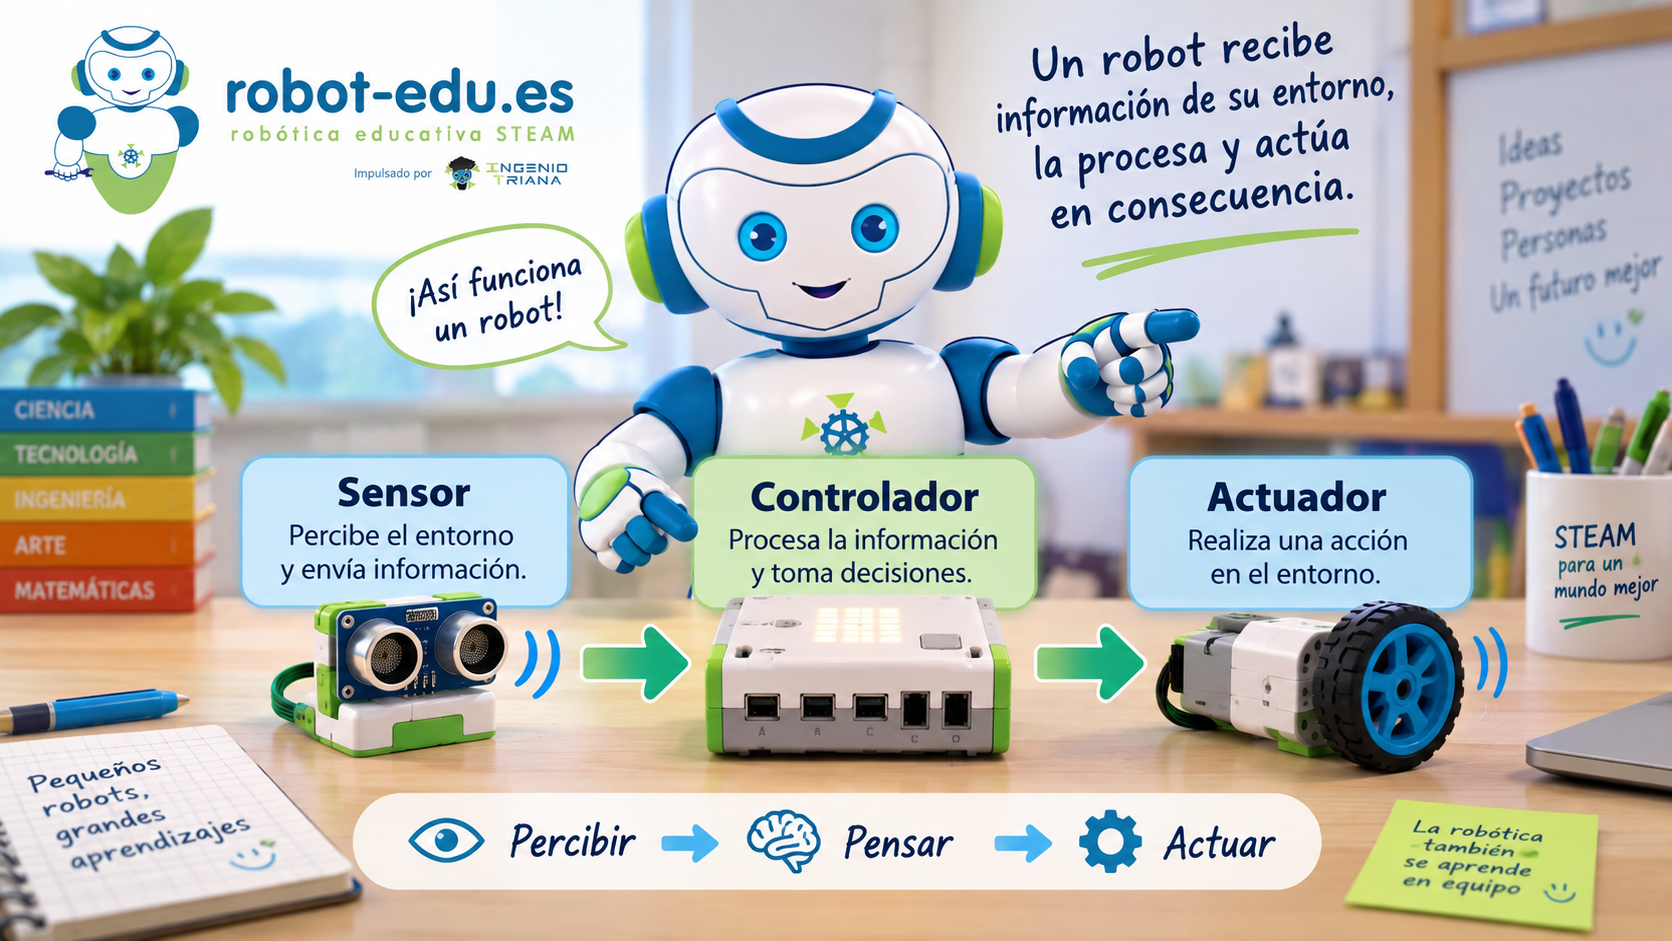
Podemos imaginarlo de una forma muy parecida a como funciona una persona:
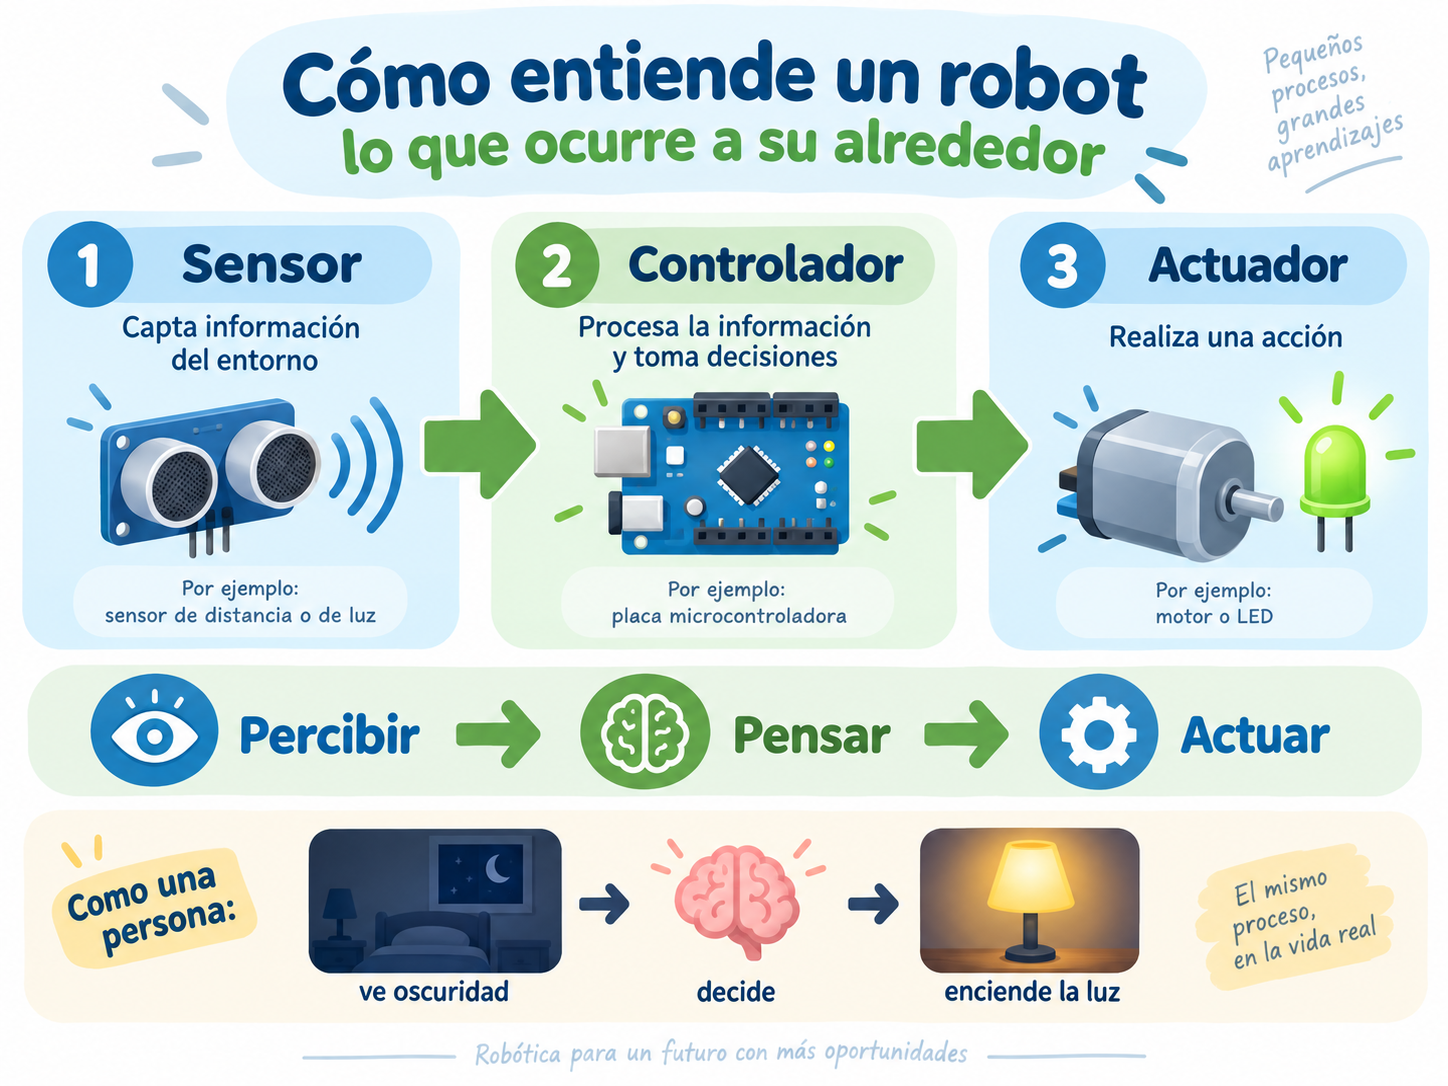
Percibir → Pensar → Actuar
Por ejemplo, cuando vemos que una habitación está oscura, nuestro cerebro interpreta esa información y podemos decidir encender una lámpara.
En un robot ocurre algo parecido:
Sensor → Controlador → Actuador
Veamos qué significa cada una de estas partes.
1. El controlador: el “cerebro” del robot
El controlador es el dispositivo encargado de ejecutar el programa que hemos creado.
Recibe información de los sensores, realiza cálculos o toma decisiones y envía órdenes a los actuadores.
En los kits de robótica educativa podemos encontrar diferentes tipos de controladores: placas electrónicas, microcontroladores o pequeños ordenadores.
Aunque su aspecto puede ser muy diferente, todos realizan una función parecida.
Por ejemplo, podemos programar un robot para que haga lo siguiente:
Si detectas un obstáculo delante, detén los motores.
El controlador recibe la información del sensor, comprueba si hay un obstáculo y, si se cumple la condición, envía una orden a los motores para que se detengan.
Por tanto, el controlador es el elemento que conecta la información que recibe el robot con las acciones que realiza.
2. Los sensores: cómo percibe el robot su entorno
Los sensores permiten que un robot obtenga información sobre lo que ocurre a su alrededor.
Podemos compararlos con nuestros sentidos.
Nosotros utilizamos los ojos para detectar luz y colores, los oídos para escuchar sonidos o la piel para percibir la temperatura y el contacto.
Los robots utilizan sensores.
Algunos ejemplos habituales en robótica educativa son:
- sensores de luz;
- sensores de distancia;
- sensores de temperatura;
- sensores de sonido;
- sensores de color;
- pulsadores;
- sensores de movimiento.
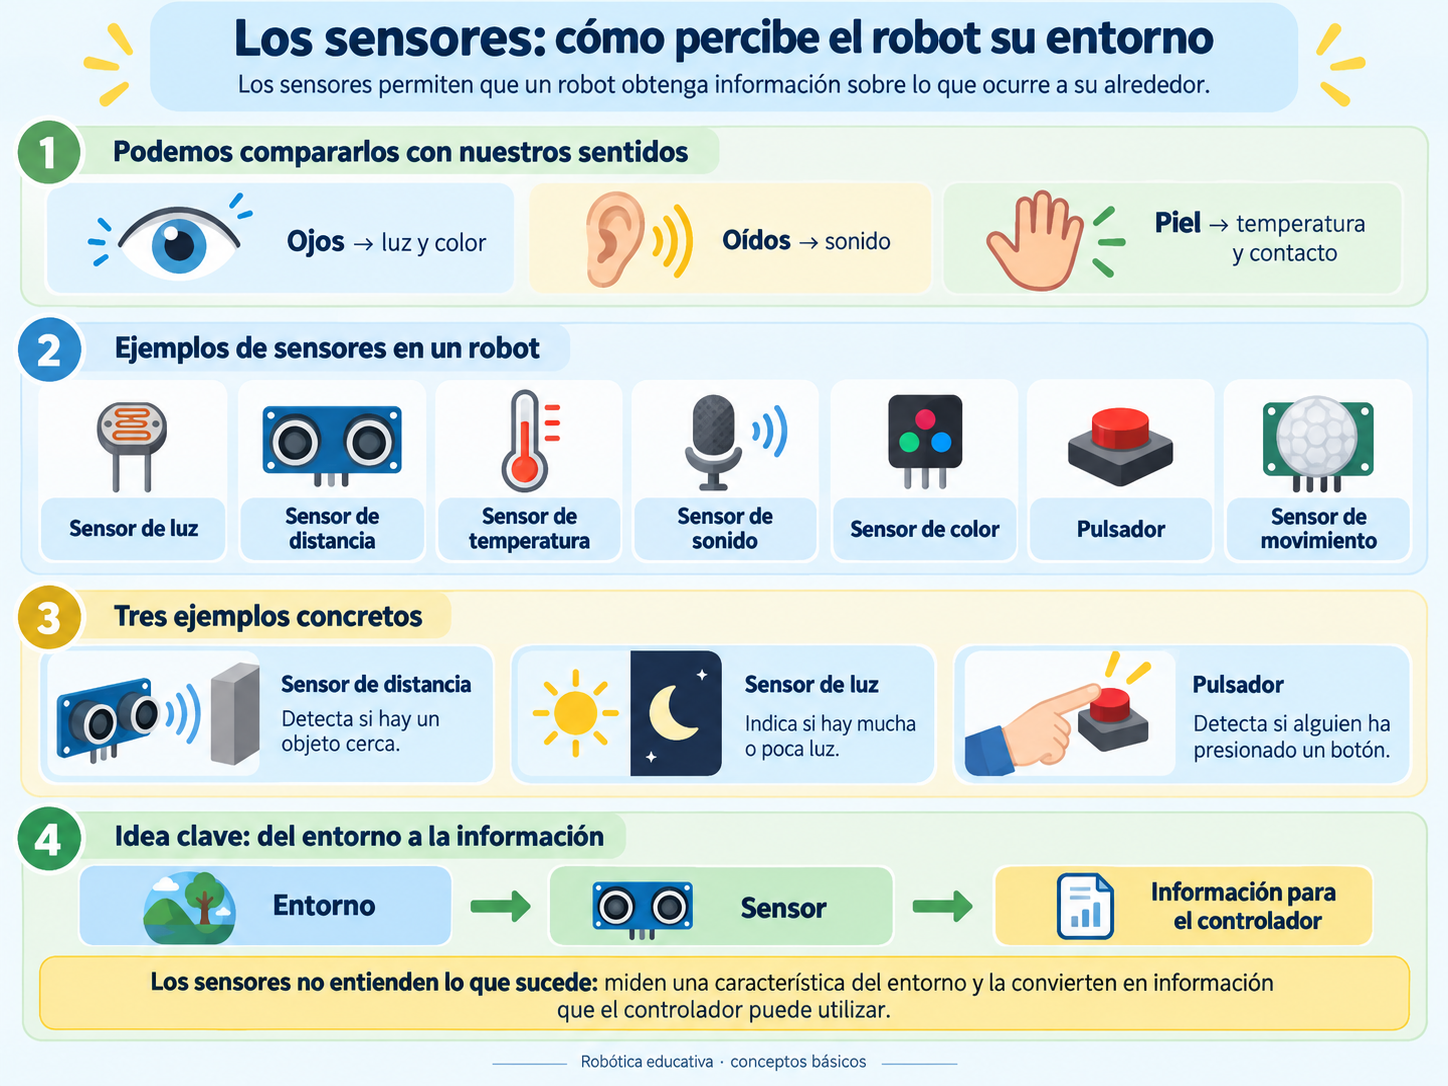
Un sensor de distancia, por ejemplo, puede indicar al robot si tiene un objeto cerca.
Un sensor de luz puede permitirle saber si se encuentra en una zona iluminada u oscura.
Un pulsador puede detectar si alguien ha presionado un botón.
Los sensores no “entienden” realmente lo que sucede. Su función consiste en medir una determinada característica del entorno y convertirla en información que el controlador pueda utilizar.
3. Los actuadores: cómo actúa el robot
Si los sensores permiten que el robot perciba su entorno, los actuadores permiten que produzca algún cambio en él.
Un actuador recibe una orden del controlador y realiza una acción.
Los motores son probablemente los actuadores más conocidos en robótica, pero no son los únicos.
También podemos considerar actuadores:
- motores;
- servomotores;
- luces o LED;
- pantallas;
- altavoces o zumbadores.
Por ejemplo, un robot móvil puede utilizar dos motores para desplazarse.
Un semáforo construido en el aula puede utilizar varios LED.
Una alarma puede utilizar un zumbador para producir un sonido.
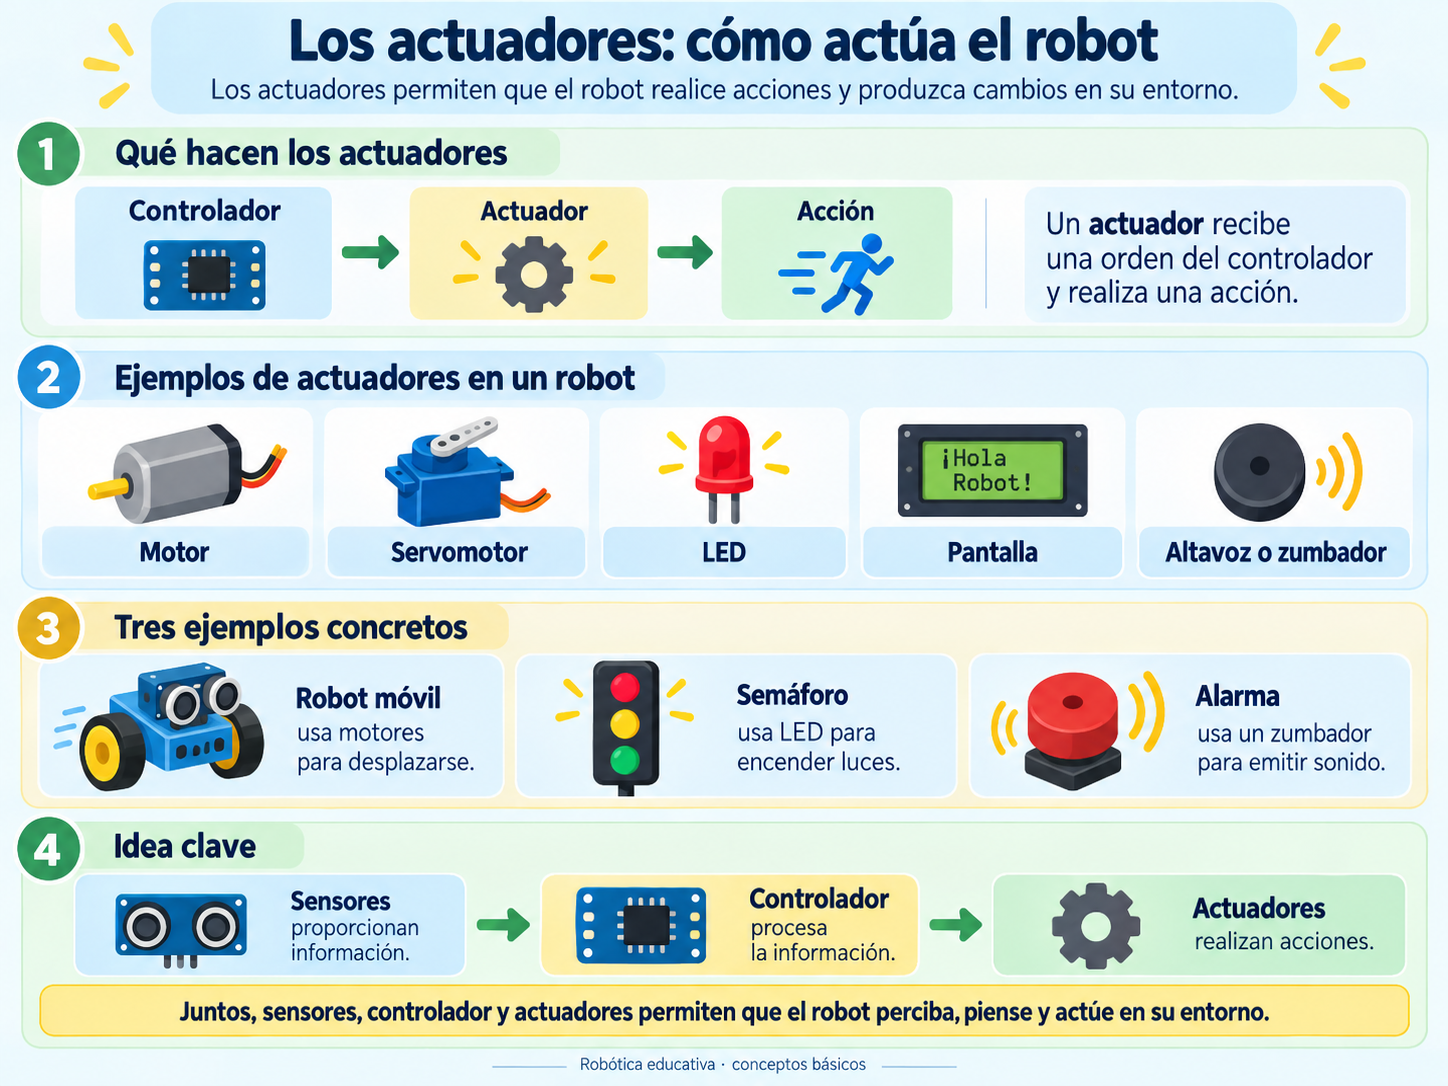
Por tanto, podemos resumirlo de esta manera:
Los sensores proporcionan información.
El controlador procesa esa información.
Los actuadores realizan acciones.
4. Las señales: cómo viaja la información
Para que sensores, controlador y actuadores puedan comunicarse necesitan intercambiar información.
Esa información viaja mediante señales.
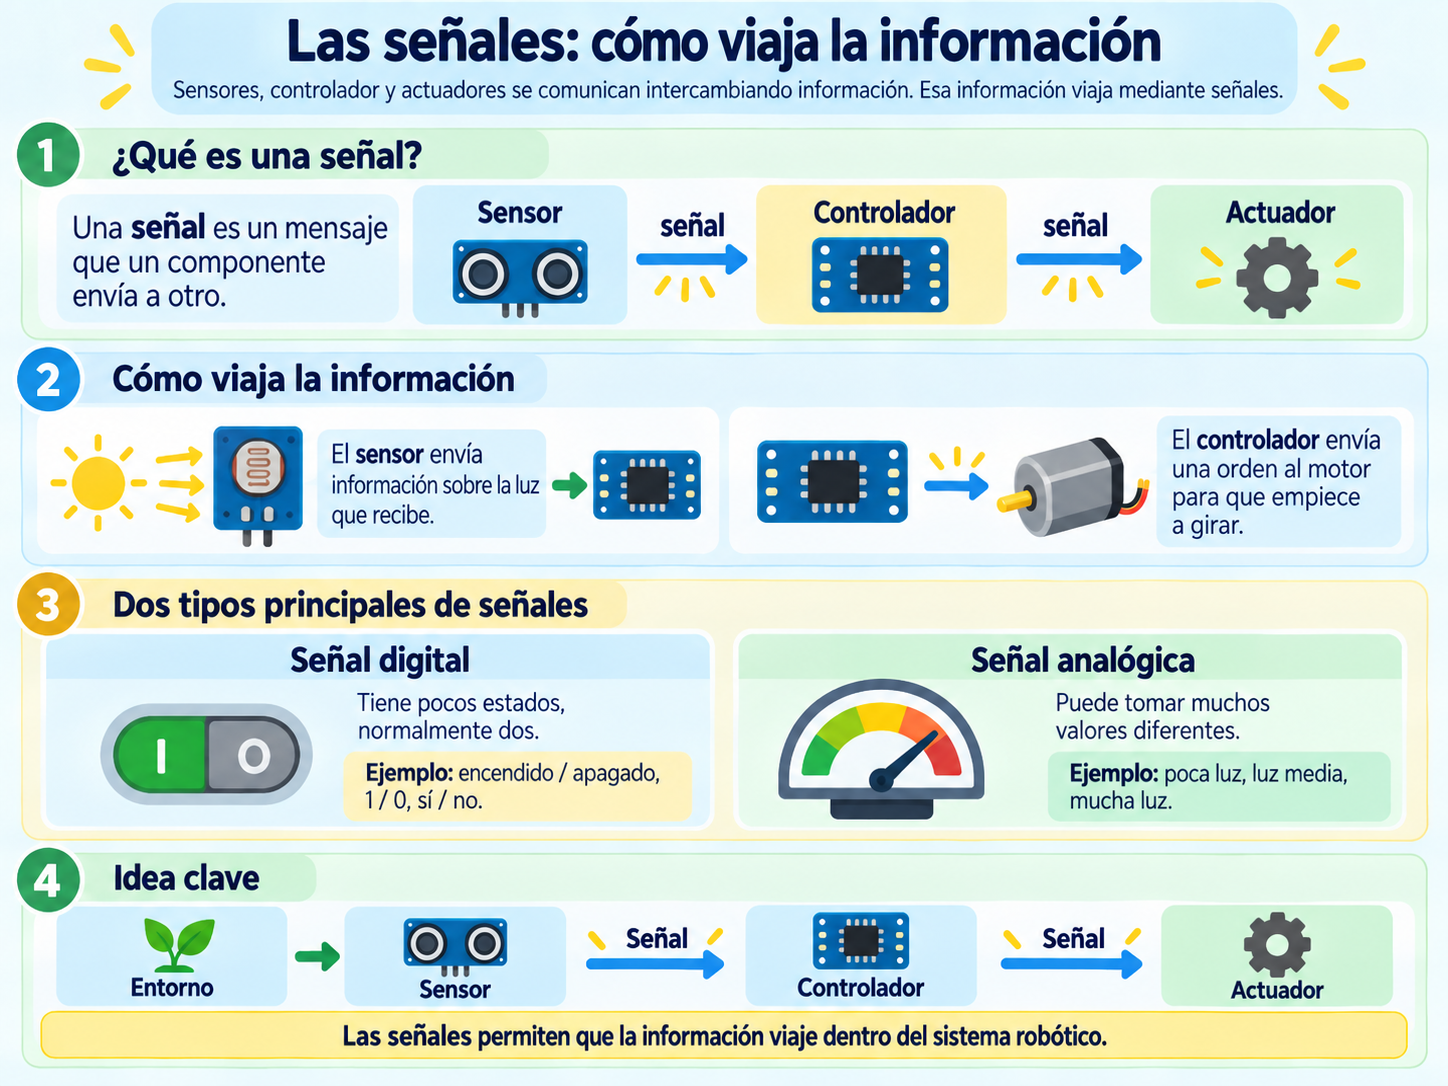
Podemos imaginar una señal como un mensaje que un componente envía a otro. Un sensor puede enviar al controlador información sobre la cantidad de luz que está recibiendo.
El controlador puede enviar a un motor una señal indicando que debe empezar a girar.
En robótica educativa nos encontraremos principalmente con dos tipos de señales:
señales digitales y señales analógicas.
5. Señales digitales: dos estados posibles
Una señal digital trabaja normalmente con dos estados.
Podemos representarlos de muchas maneras:
- Encendido / Apagado
- Sí / No
- Verdadero / Falso
- 1 / 0
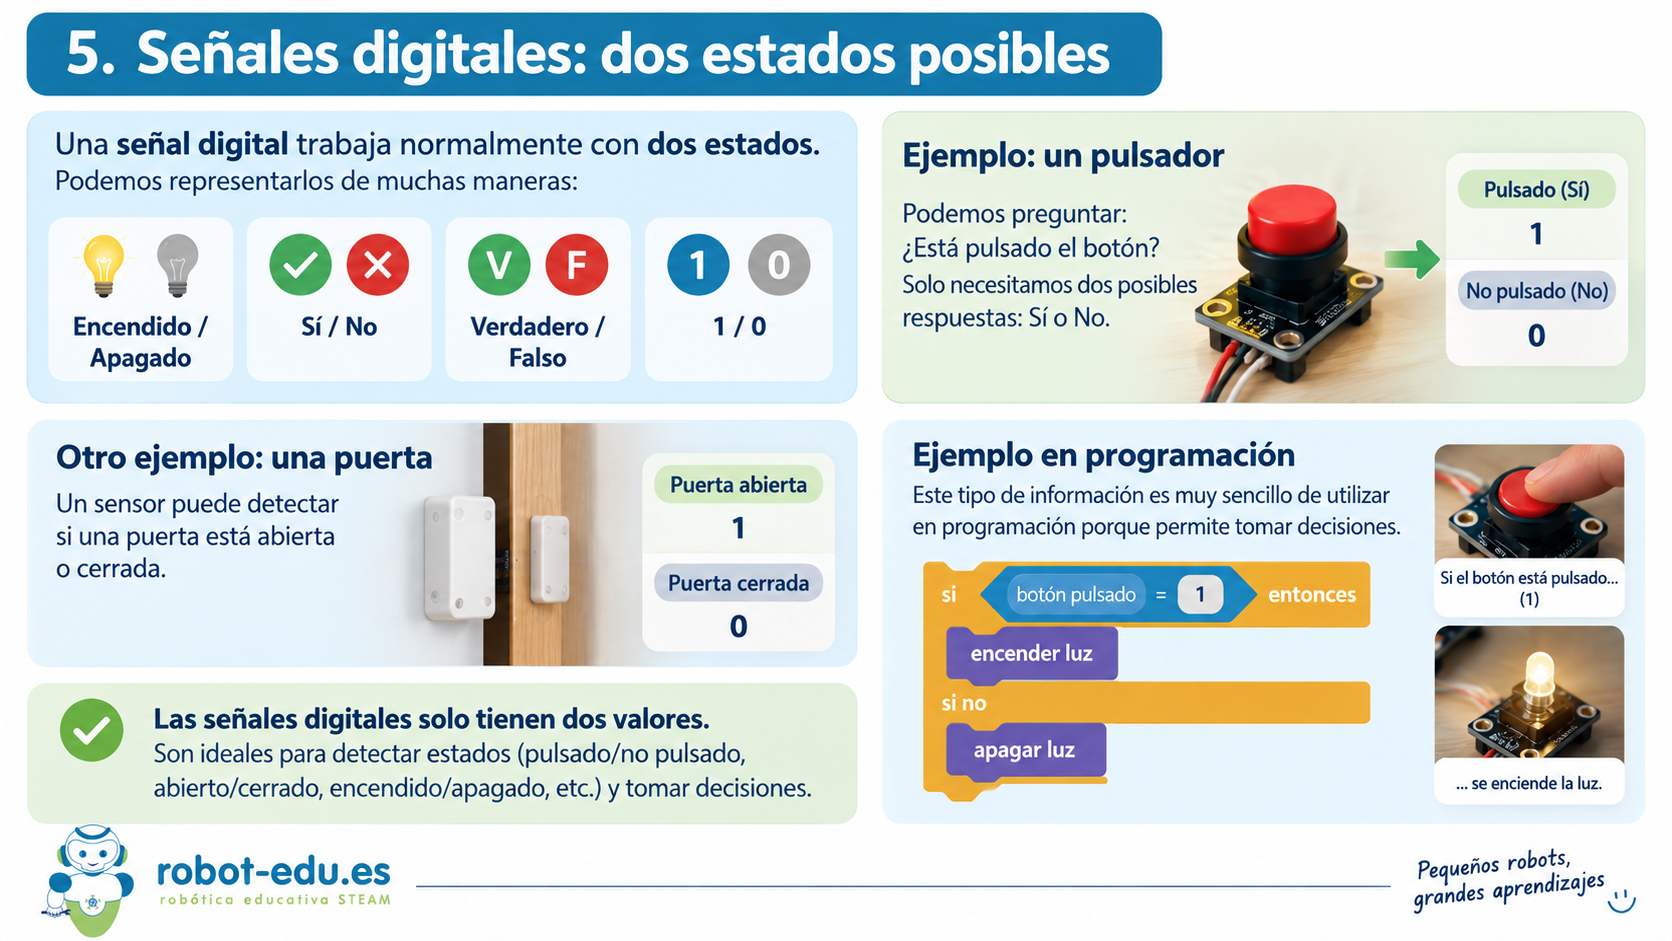
Un pulsador es un buen ejemplo.
Podemos preguntar:
- ¿Está pulsado el botón?
Solo necesitamos dos posibles respuestas:
- Sí o No.
Otro ejemplo sería un sensor que detecta si una puerta está abierta o cerrada.
Este tipo de información es muy sencillo de utilizar en programación porque permite tomar decisiones como:
- Si el botón está pulsado, enciende la luz.
6. Señales analógicas: muchos valores posibles
No toda la información puede describirse únicamente mediante dos estados.
Por ejemplo, una habitación no está simplemente iluminada u oscura. Puede estar muy iluminada, ligeramente iluminada o tener cualquier nivel intermedio.
Para representar este tipo de información utilizamos señales analógicas.
Una señal analógica puede adoptar muchos valores dentro de un determinado intervalo.
Por ejemplo, un sensor de luz podría proporcionar valores entre 0 y 100:
- 0 → ausencia de luz
- 25 → poca luz
- 60 → bastante luz
- 100 → mucha luz
Lo mismo puede suceder con un sensor de temperatura, de sonido o con determinados sensores de distancia.
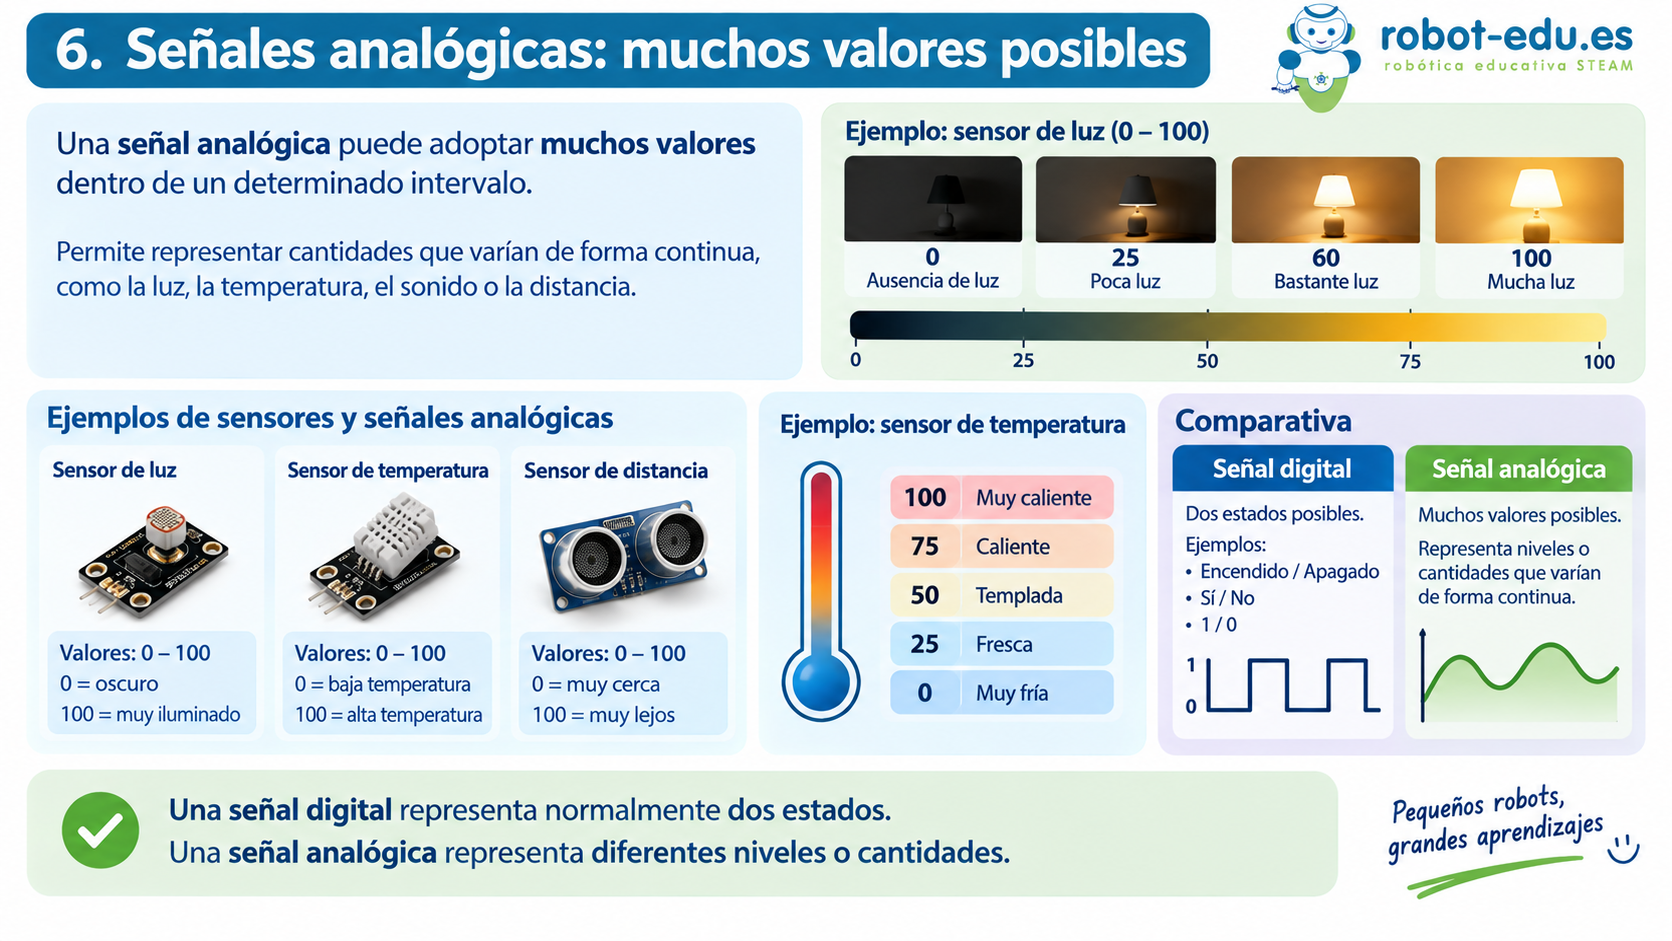
La diferencia fundamental puede resumirse así:
Una señal digital representa normalmente dos estados.
Una señal analógica representa diferentes niveles o cantidades.
En los sistemas electrónicos reales el funcionamiento puede ser algo más complejo, pero esta distinción es suficiente para comenzar a trabajar robótica educativa.
7. Las variables: guardar información para utilizarla después
Cuando programamos un robot necesitamos guardar información.
Para ello utilizamos variables.
Una variable puede imaginarse como una pequeña caja con una etiqueta en la que podemos almacenar un dato.
Por ejemplo, podemos crear una variable llamada:
- distancia
y guardar dentro de ella el valor obtenido por un sensor.
Si el sensor detecta un objeto a 35 centímetros, podríamos tener:
- distancia = 35
Después, nuestro programa puede utilizar ese valor para tomar decisiones.
Por ejemplo:
- Si distancia es menor que 20 centímetros, detener el robot.
Las variables también pueden utilizarse para guardar muchas otras cosas:
- el número de veces que hemos pulsado un botón;
- la temperatura actual;
- la velocidad de un motor;
- los puntos de un juego;
- el tiempo transcurrido;
- el estado de un robot.
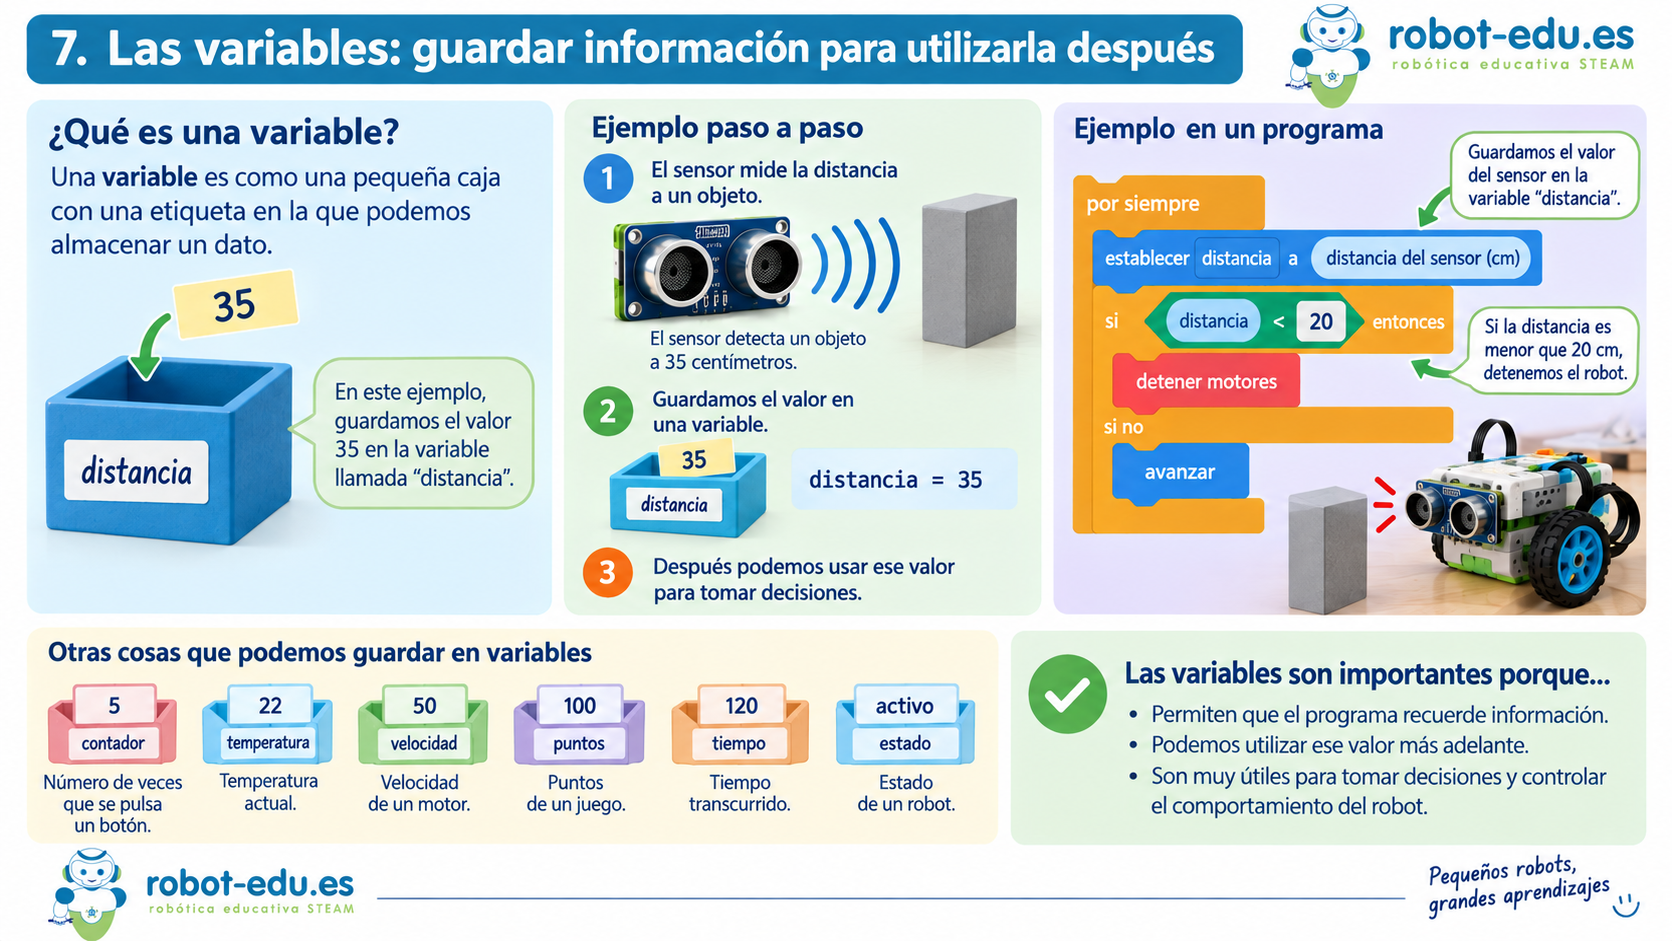
Las variables son importantes porque permiten que el programa recuerde información y trabaje con ella.
8. De los componentes al comportamiento
Una vez entendemos sensores, controlador, actuadores, señales y variables, podemos empezar a comprender cómo se construye el comportamiento de un robot.
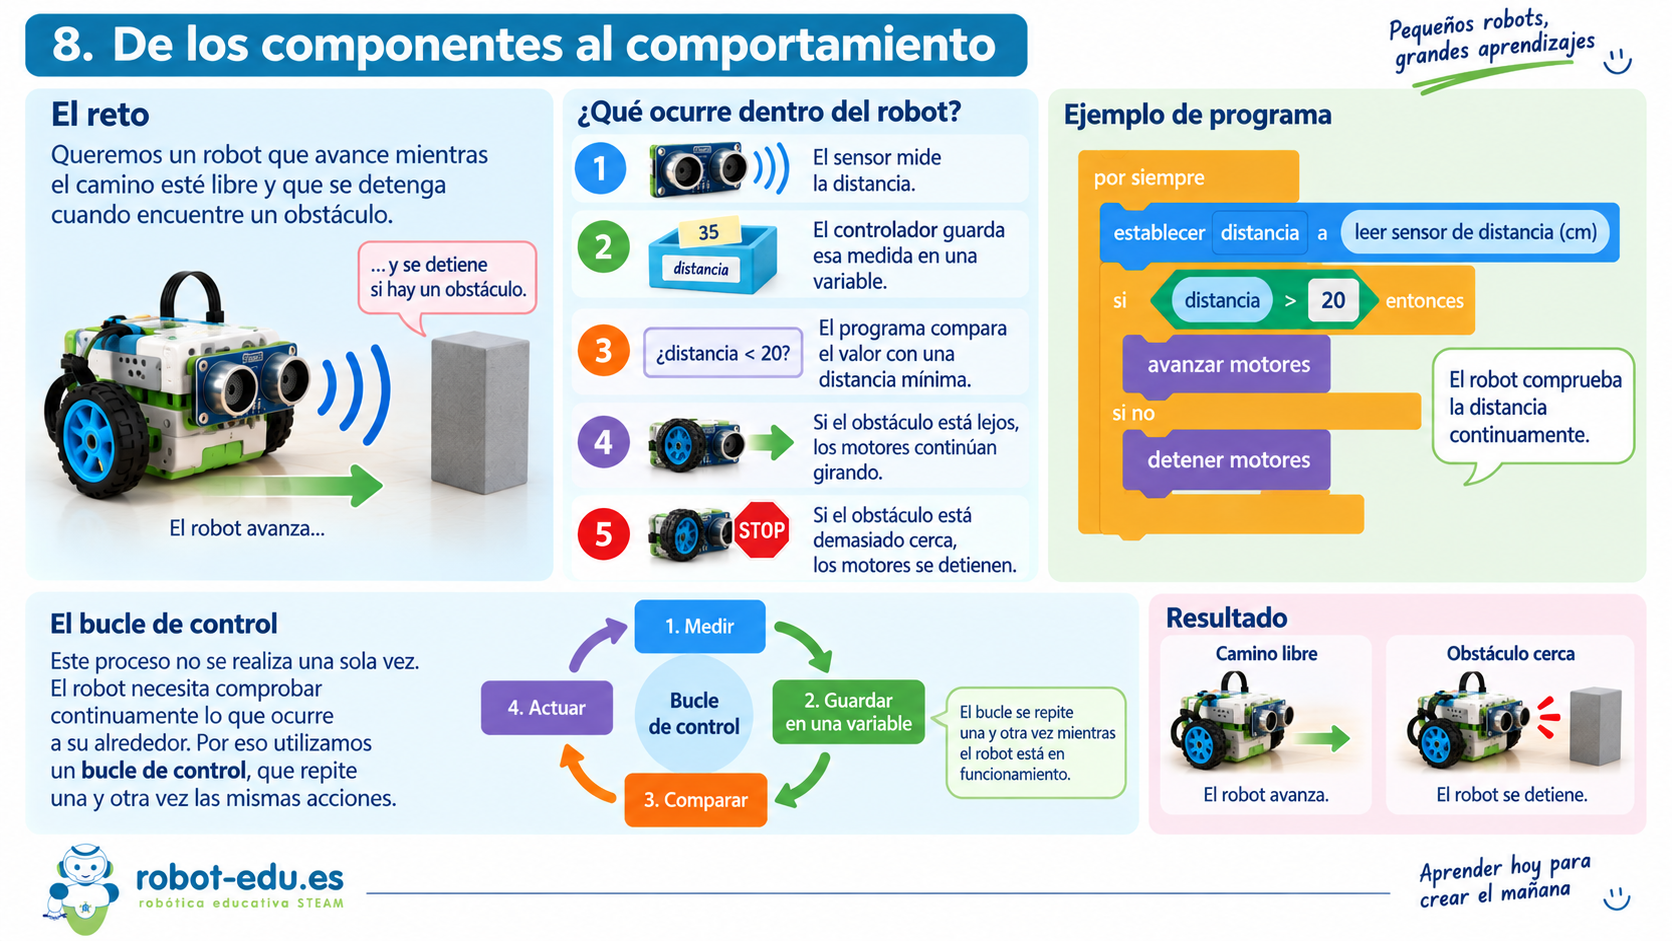
Imaginemos un robot que avanza por el suelo y dispone de un sensor de distancia situado en su parte delantera.
Queremos que avance mientras el camino esté libre y que se detenga cuando encuentre un obstáculo.
El proceso podría ser el siguiente:
- El sensor mide la distancia.
- El controlador guarda esa medida en una variable.
- El programa compara el valor con una distancia mínima.
- Si el obstáculo está lejos, los motores continúan girando.
- Si el obstáculo está demasiado cerca, los motores se detienen.
Pero este proceso no debe realizarse una sola vez.
El robot necesita comprobar continuamente lo que ocurre a su alrededor.
Aquí aparece otro concepto fundamental de la robótica: el bucle de control.
9. Los bucles de control: observar, decidir y actuar continuamente
Un robot suele repetir una serie de operaciones mientras está funcionando.
Por ejemplo:
- Medir → Decidir → Actuar → Volver a medir
A esta repetición podemos llamarla bucle de control.
En nuestro robot detector de obstáculos, el programa podría funcionar así:
- Medir la distancia.
- Si la distancia es menor de 20 cm, detener los motores.
- Si la distancia es mayor, hacer avanzar los motores.
- Volver a medir la distancia.
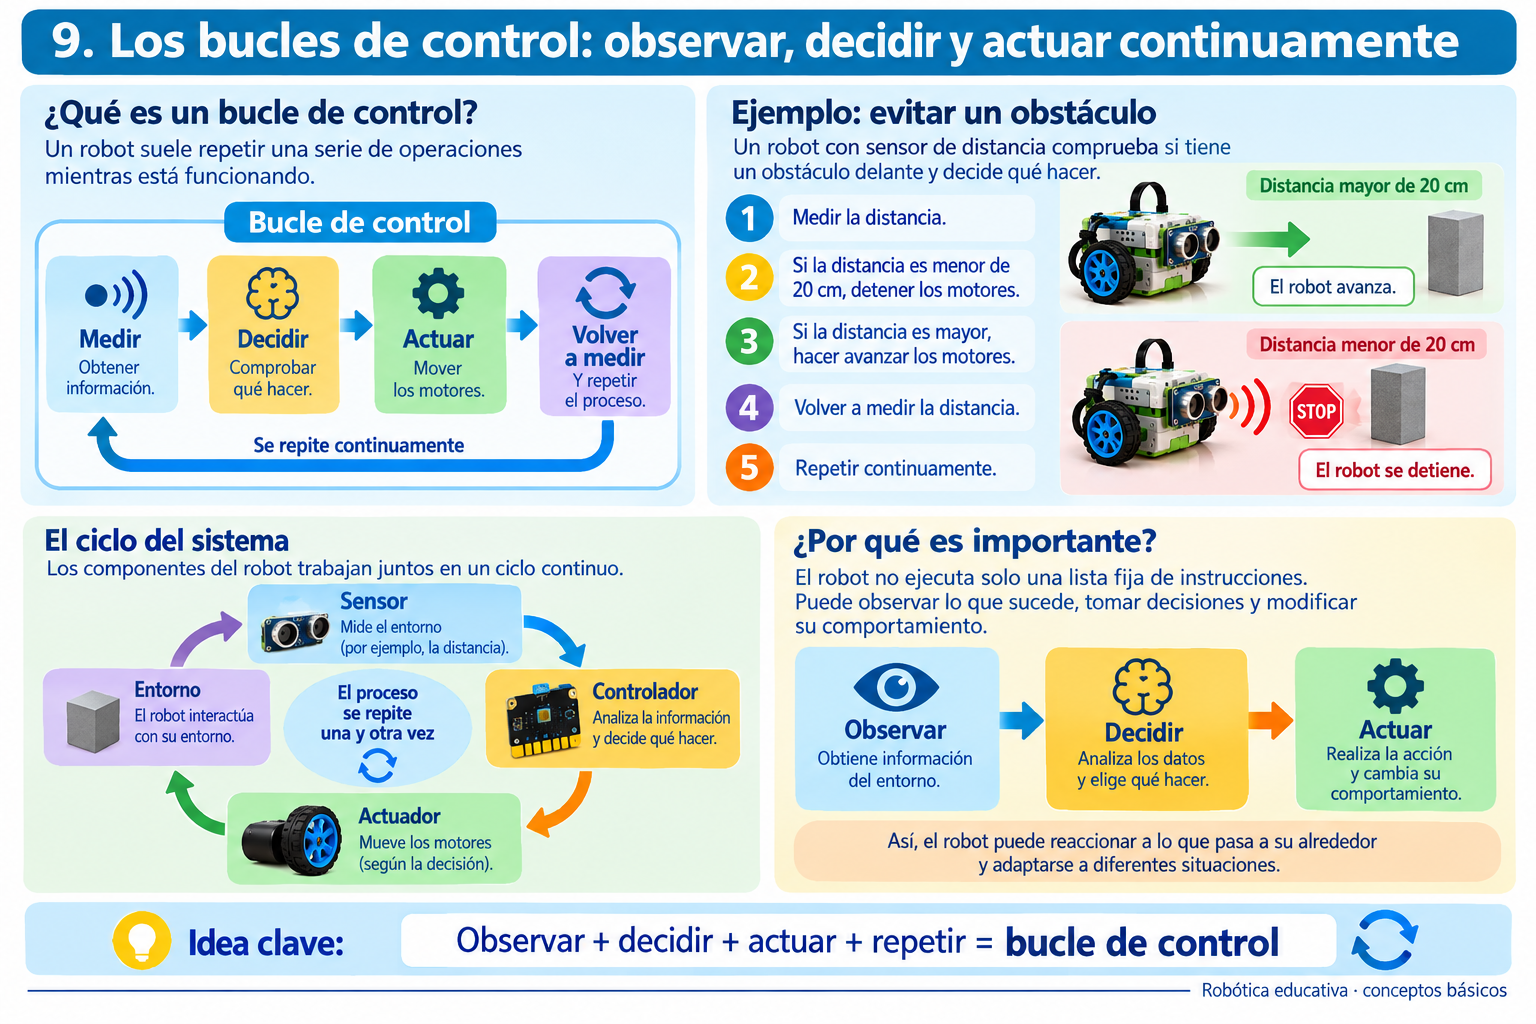
Y repetir el proceso continuamente.
Podemos representarlo así:
Sensor → Controlador → Actuador → Entorno → Sensor → Controlador → Actuador…
Este ciclo es una de las ideas fundamentales de la robótica.
El robot no ejecuta simplemente una lista fija de instrucciones. Puede observar lo que sucede, tomar decisiones y modificar su comportamiento.